Базовый набор учебного манипулятора с системой технического зрения Orion
cart
Базовый набор учебного манипулятора DOBOT Magician с камерой технического зрения
Артикул 32340

Базовый набор учебного манипулятора с системой технического зрения

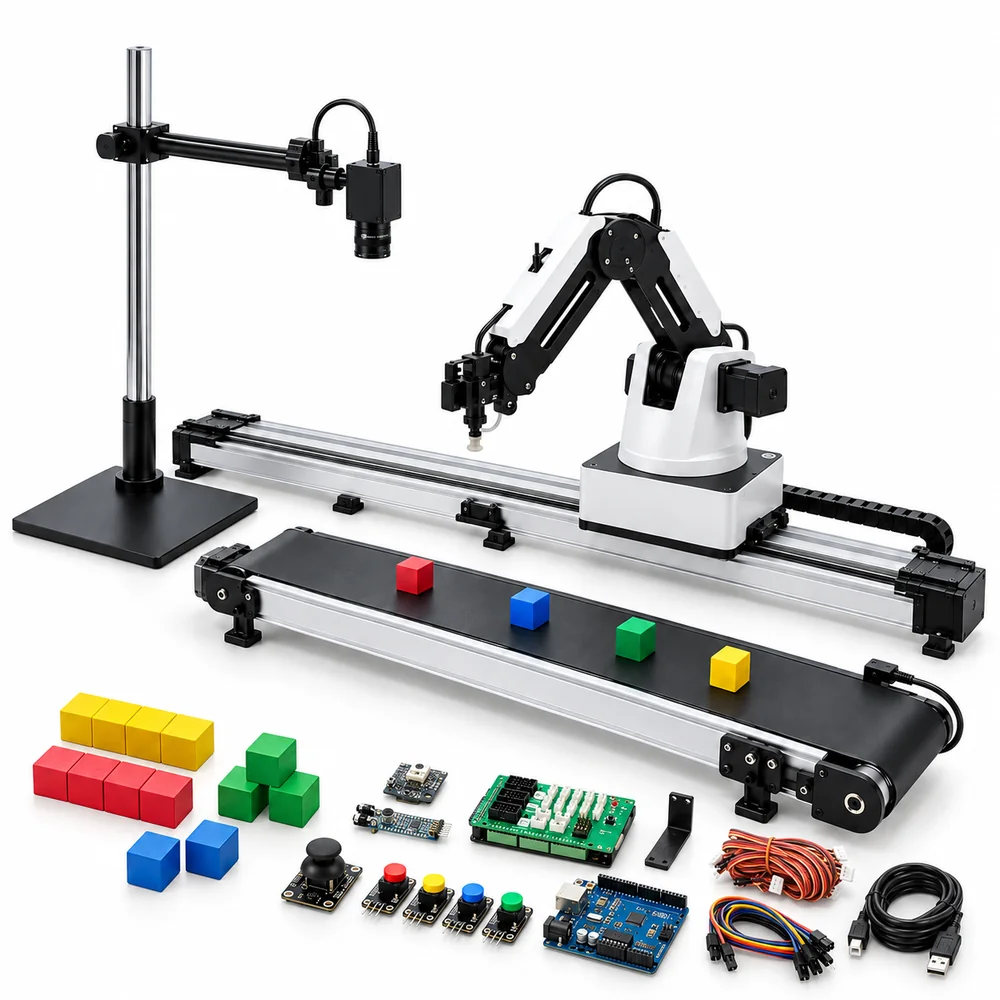
Базовый набор учебного манипулятора с системой технического зрения — образовательный роботизированный комплекс на базе DOBOT Magician, предназначенный для изучения робототехники, программирования и автоматизации производственных процессов. В отличие от отдельного настольного манипулятора, набор позволяет собрать учебный участок с перемещением робота по направляющей, подачей деталей по конвейеру, обнаружением объектов и их последующей сортировкой.
В основе комплекса — один четырёхосевой манипулятор DOBOT Magician. Его рабочую зону расширяет линейный модуль, а конвейерная лента обеспечивает подачу предметов к месту выполнения операции. Промышленная камера на стойке позволяет получать изображения рабочей области, а дополнительные электронные модули используются для изучения программируемого управления, обработки сигналов и взаимодействия робота с внешними устройствами.
Такой состав даёт возможность выстроить обучение от простого перемещения предмета между двумя точками до полноценного учебного сценария: объект поступает по конвейеру, система определяет его наличие и положение, манипулятор выполняет захват и переносит деталь в заданную область.

Учебный манипулятор DOBOT Magician

DOBOT Magician — настольный четырёхосевой робот с программируемым управлением. Манипулятор выполняет точные движения в пределах рабочей зоны, меняет положение рабочего инструмента и позволяет воспроизводить заранее заданные последовательности операций. На его примере учащиеся изучают координаты, траектории, скорость перемещения и принципы управления роботизированной рукой.
Для работы с предметами используются сменные захваты, в том числе вакуумный — для переноса подходящих гладких объектов. Манипулятор также поддерживает инструменты для рисования, 3D-печати и лазерной гравировки. Это позволяет познакомиться с разными способами применения одной роботизированной платформы: от перемещения деталей до выполнения графических и технологических операций.
Главная роль DOBOT Magician в составе данного набора — работа с объектами на учебной автоматизированной линии. Учащиеся могут программировать захват детали, перемещение к заданной точке, размещение объекта и возвращение манипулятора в исходное положение.

Линейный модуль: робот перемещается вдоль рабочей линии

Манипулятор устанавливается на моторизованную направляющую и получает возможность перемещаться вместе с основанием. Рабочий ход линейного модуля составляет 1000 мм, а его общая длина — 1320 мм. Благодаря этому робот может обслуживать не одну фиксированную точку, а несколько участков учебного рабочего пространства.
Линейное перемещение особенно важно при моделировании производственных операций. Манипулятор может забирать предметы в одной зоне и переносить их в другую, последовательно обслуживать несколько позиций или выполнять операции вдоль протяжённого участка. Кабельная цепь помогает организовать провода при движении установленного на направляющей робота.
На занятиях учащиеся изучают согласование движения основания и звеньев манипулятора, рассчитывают последовательность перемещений и проверяют, как положение робота влияет на доступность рабочих точек.

Конвейерная лента: подача деталей в рабочую зону

Конвейер создаёт непрерывный или управляемый поток объектов и позволяет моделировать участок транспортировки на производственной линии. Рабочая дистанция перемещения составляет 600 мм. Скорость движения ленты можно изменять в соответствии с условиями учебного задания.
В конвейерном модуле предусмотрены фотоэлектрический датчик для обнаружения предметов и датчик цвета. Они позволяют исследовать, как система получает сведения о поступающей детали и использует их для выполнения следующего действия. Цветные кубики служат наглядными объектами для экспериментов с подачей, обнаружением, захватом и сортировкой.
При работе с конвейером учащиеся могут определить подходящий момент захвата, согласовать движение ленты и манипулятора, а затем изменить условия опыта — например, скорость подачи или порядок поступления кубиков — и проверить устойчивость разработанного алгоритма.

Промышленная камера и система технического зрения

Над рабочей областью устанавливается промышленная камера с объективом. Для её размещения предусмотрены стойка, монтажные элементы и основание; источник освещения помогает получать изображение объектов при настройке системы. Калибровочная мишень используется для согласования координат изображения с положением объектов в рабочем пространстве робота.
Система технического зрения позволяет исследовать визуальное обнаружение предметов, определение их положения и распознавание признаков, необходимых для выполнения учебной операции. Полученные при обработке изображения данные могут использоваться при построении команд для манипулятора — например, когда деталь расположена не в заранее заданной точке.
Вместо того чтобы просто повторять одну и ту же траекторию, робот может выполнять действия с учётом информации о наблюдаемом объекте. На этом принципе строятся учебные задания по визуальному позиционированию, захвату и сортировке деталей.

Программируемая электроника и дополнительные средства управления

В состав комплекса также входят плата управления, совместимая с Arduino Mega 2560, и электронные модули для проведения практических занятий. Кнопки позволяют задавать команды, джойстик — исследовать ручное управление движением, а светодиодный модуль — организовать наглядную индикацию состояний системы. Соединительные кабели используются для сборки и изменения учебных схем.
Отдельный модуль визуального распознавания Pixy позволяет изучать обнаружение цветных объектов средствами компактной камеры. Он отличается от промышленной камеры, установленной над рабочей областью, и даёт возможность познакомиться с другим способом решения задач машинного зрения.
Работа с электронными модулями помогает учащимся понять, как сигнал от кнопки, джойстика или камеры преобразуется в команду программе. На этой основе можно разрабатывать собственные способы управления манипулятором, световую индикацию и простые сценарии взаимодействия нескольких устройств.

Как работает учебная линия

Один из вариантов практической работы — автоматизированная сортировка цветных кубиков. Конвейер перемещает объекты к рабочей зоне. Датчик фиксирует появление предмета, а система распознавания позволяет получить необходимые сведения о нём. После этого программа задаёт последовательность действий: подвести манипулятор к объекту, выполнить захват, переместить его в выбранное место и подготовить систему к следующему циклу.
Учащиеся могут последовательно усложнять задачу: сначала переносить кубики из фиксированной точки, затем учитывать их поступление по ленте, добавлять сортировку по цвету и использовать сведения о положении предмета. Каждый новый этап показывает, какую роль в автоматизации играют механика, датчики, обработка изображений и программирование.

Что можно изучать с помощью комплекса

  • координатные системы и построение траекторий движения манипулятора;
  • программирование последовательностей захвата и перемещения объектов;
  • расширение рабочей зоны робота с помощью линейного модуля;
  • организацию подачи деталей и согласование работы конвейера с манипулятором;
  • подключение датчиков и обработку сигналов от внешних устройств;
  • визуальное обнаружение объектов и определение их положения;
  • калибровку системы технического зрения;
  • управление с помощью кнопок и джойстика;
  • создание алгоритмов автоматической сортировки;
  • поиск и устранение ошибок в работе роботизированной линии.

От отдельного упражнения к инженерному проекту

Комплекс подходит для занятий, в которых учащиеся постепенно объединяют изученные устройства в одну работающую систему. Сначала можно освоить перемещения DOBOT Magician и работу захвата, затем подключить конвейер, исследовать сигналы датчиков, настроить камеру и разработать программу, связывающую все этапы операции.
В проектной работе учащиеся распределяют задачи, подбирают последовательность действий, проводят испытания и дорабатывают алгоритм по результатам наблюдений. Итогом может стать собственная модель автоматизированного участка с подачей, обнаружением и сортировкой объектов.

Учебное оборудование для школы и инженерной лаборатории

Базовый набор учебного манипулятора с системой технического зрения подходит для оснащения кабинета робототехники, инженерного класса, лаборатории автоматизации и центра дополнительного образования. Один комплекс объединяет роботизированный манипулятор, линейное перемещение, конвейер, промышленную камеру и программируемую электронику — оборудование, с которым можно изучать не только отдельные механизмы, но и их согласованную работу.
По вопросам комплектации и применения набора в образовательной организации можно обратиться к специалистам ОРИОН через страницу «Контакты».

1 300 000 ₽

Доступно для предзаказа

Состав набора

Базовый набор учебного манипулятора с системой технического зрения представляет собой комплект оборудования на базе DOBOT Magician для сборки учебной роботизированной линии. Манипулятор устанавливается на линейный модуль, конвейер подаёт объекты в рабочую зону, а камера, датчики и электронные модули позволяют исследовать обнаружение предметов и управление действиями робота.
В комплект включены один учебный манипулятор со сменными рабочими инструментами, линейный модуль перемещения, конвейерная лента, оборудование технического зрения и программируемая электроника. Соединительные, монтажные и калибровочные принадлежности предназначены для установки устройств, их подключения и подготовки к практическим занятиям.

Комплектность

  • учебный четырёхосевой манипулятор DOBOT Magician, образовательная версия — 1 шт.;
  • вакуумный захват с пневматическими принадлежностями;
  • пневматический механический захват;
  • держатель пишущего инструмента и принадлежности для рисования;
  • оборудование для 3D-печати;
  • лазерный модуль и защитные очки;
  • модули беспроводной связи Wi-Fi и Bluetooth;
  • комплект управления с джойстиком;
  • линейный модуль перемещения манипулятора — 1 шт.;
  • кабельная цепь, соединительные провода и монтажные принадлежности линейного модуля;
  • конвейерная лента с приводом — 1 шт.;
  • фотоэлектрический датчик обнаружения объектов;
  • датчик распознавания цвета;
  • цветные учебные блоки для захвата и сортировки;
  • промышленная камера технического зрения с объективом — 1 шт.;
  • осветитель для камеры;
  • стойка, основание и крепления для установки камеры;
  • калибровочная мишень и принадлежности для настройки технического зрения;
  • программируемая плата управления, совместимая с Arduino Mega 2560;
  • плата расширения для подключения электронных модулей;
  • модуль с кнопками управления;
  • модуль джойстика;
  • светодиодный модуль;
  • модуль распознавания речи;
  • компактная камера визуального распознавания Pixy с креплением;
  • соединительные кабели и принадлежности для работы с электронными модулями;
  • блоки питания, кабели подключения и монтажные принадлежности, предусмотренные комплектами оборудования.

Учебный манипулятор DOBOT Magician

Основой набора является один настольный четырёхосевой манипулятор DOBOT Magician. Его конструкция включает основание, подвижные звенья и узел крепления сменного рабочего инструмента. Робот выполняет программируемые перемещения и может использоваться для захвата, переноса и размещения объектов.
Образовательная версия поставляется с принадлежностями для нескольких режимов работы. Смена инструмента позволяет использовать один манипулятор для разных задач, не заменяя саму роботизированную платформу.

Вакуумный и механический захваты

Вакуумный захват предназначен для подъёма и перемещения подходящих предметов с помощью присоски. Для его работы используются пневматические принадлежности, включая воздушный насос и соединительные элементы. Такой способ захвата можно применять при переносе учебных блоков и других объектов с подходящей поверхностью.
Механический захват удерживает предмет с помощью подвижных губок. Наличие двух типов захватов позволяет сравнивать способы удержания объектов и выбирать рабочий инструмент в зависимости от формы и свойств детали.

Принадлежности для рисования, 3D-печати и лазерной обработки

Для графических работ предусмотрены держатель и пишущий инструмент. После установки держателя манипулятор может выполнять рисунки и построения по заданной траектории.
Оборудование для 3D-печати включает узлы подачи и плавления пластиковой нити, держатель материала и необходимые принадлежности. Оно используется для знакомства с послойным изготовлением моделей. Лазерный модуль предназначен для учебных работ по нанесению изображений на подходящие материалы; для работы с ним предусмотрены защитные очки.
Эти инструменты относятся к сменному оснащению одного DOBOT Magician и используются поочерёдно в соответствии с выбранным режимом работы.

Линейный модуль перемещения

Линейный модуль представляет собой моторизованную направляющую, на которой закрепляется основание манипулятора. Рабочий ход модуля составляет 1000 мм, общая длина — 1320 мм. Перемещение вдоль направляющей позволяет роботу работать на нескольких участках учебной линии.
В состав оборудования входят сама направляющая, кабельный комплект, монтажные элементы и принадлежности для сборки. Кабельная цепь организует прокладку проводов при движении робота и помогает защитить их от неконтролируемого изгиба.

Конвейерная лента

Конвейерный модуль предназначен для подачи предметов в рабочую зону манипулятора. Он включает ленту с приводом и конструктивные элементы для установки и подключения. Эффективная дистанция перемещения объектов составляет 600 мм, общая длина конвейера — 700 мм.
Конвейер позволяет создавать учебные сценарии, в которых детали поступают к роботу последовательно. Манипулятор может забирать объект с ленты и переносить его в заданное место, а изменение скорости подачи используется для исследования согласованной работы устройств.

Датчики конвейера и цветные учебные блоки

Фотоэлектрический датчик применяется для обнаружения предмета на участке конвейера. Его сигнал можно использовать как условие запуска следующего действия. Датчик цвета предназначен для определения цветовых признаков объектов и проведения работ по сортировке.
Цветные учебные блоки служат объектами для экспериментов с транспортировкой, обнаружением и захватом. На них можно проверять работу датчиков и создавать программы распределения предметов по заданным признакам.

Промышленная камера технического зрения

Промышленная цветная камера с объективом предназначена для получения изображения рабочей области. Камера устанавливается на стойке над участком, где выполняются операции с объектами. Такое расположение позволяет наблюдать предметы и использовать изображение при настройке визуального распознавания.
Осветитель помогает организовать освещение зоны наблюдения. В комплект системы зрения также входят основание, монтажные элементы, соединительные принадлежности и калибровочная мишень. Мишень используется при согласовании координат изображения с координатами рабочего пространства манипулятора.

Программируемая плата управления и электронные модули

Для занятий по электронике предусмотрена программируемая плата, совместимая с Arduino Mega 2560, и плата расширения для подключения дополнительных устройств. Электронные модули позволяют собирать схемы управления, принимать входные сигналы и организовывать индикацию.
Модуль кнопок используется для подачи дискретных команд, джойстик — для исследования ручного управления, а светодиодный модуль — для отображения состояний программы. Модуль распознавания речи позволяет знакомиться с принципами голосового взаимодействия с программируемым устройством.

Компактная камера визуального распознавания

Помимо промышленной камеры, в составе набора предусмотрен отдельный компактный модуль Pixy. Он предназначен для экспериментов с визуальным обнаружением объектов, в том числе по цветовым признакам, и может использоваться совместно с программируемой платой управления.
Компактная камера и промышленная камера на стойке являются разными устройствами. Их наличие позволяет изучать два подхода к получению и использованию визуальной информации в учебных робототехнических проектах.

Соединительные и монтажные принадлежности

Кабели, крепёжные элементы и монтажные принадлежности предназначены для установки модулей, организации электрических соединений и подготовки оборудования к работе. Они используются при сборке линейного модуля, подключении конвейера, размещении камеры и выполнении упражнений с программируемой электроникой.
Состав соединительных принадлежностей определяется поставляемыми версиями оборудования. Точное количество кабелей, крепежа и учебных блоков указывается в спецификации комплекта.

Взаимодействие элементов комплекса

Манипулятор, линейный модуль, конвейер, датчики и камеры образуют основу учебной роботизированной линии. Конвейер подаёт объект, датчики и средства технического зрения позволяют получить информацию о нём, а манипулятор выполняет запрограммированное действие. Перемещение робота по направляющей расширяет область, в которой могут выполняться операции.
Электронные модули дополняют комплекс средствами ручного управления, программирования и обработки сигналов. Благодаря этому учащиеся могут исследовать работу каждого устройства отдельно, а затем объединять их в собственные проекты по автоматизации и сортировке объектов.

Практические работы

Базовый набор учебного манипулятора с системой технического зрения позволяет проводить практические занятия по робототехнике, программированию, мехатронике, электронике и автоматизации производственных процессов. Учащиеся осваивают управление DOBOT Magician, исследуют работу конвейера и линейного модуля, подключают датчики, настраивают камеры и разрабатывают алгоритмы захвата, перемещения и сортировки объектов.
Практические работы построены по принципу постепенного усложнения: от отдельных движений манипулятора и простых электронных схем до учебных проектов, в которых несколько устройств работают согласованно. Содержание занятий и уровень сложности можно выбирать в зависимости от подготовки учащихся и образовательной программы.

Знакомство с манипулятором и его устройством

  • изучить назначение основания, подвижных звеньев и рабочего инструмента манипулятора;
  • определить основные направления движения робота;
  • исследовать рабочую зону манипулятора;
  • ознакомиться с правилами подготовки оборудования к работе;
  • выполнить запуск и перевод манипулятора в исходное положение;
  • изучить способы управления перемещением рабочего инструмента;
  • определить доступные и недоступные точки рабочей зоны;
  • сравнить положение робота при выполнении разных движений;
  • изучить назначение сменных рабочих инструментов;
  • выполнить остановку и безопасное завершение работы манипулятора.

Координаты и позиционирование

  • определить положение рабочего инструмента в системе координат робота;
  • переместить инструмент в точку с заданными координатами;
  • выполнить последовательное перемещение между двумя точками;
  • построить траекторию через несколько заданных точек;
  • изменить координату по одной оси и наблюдать результат движения;
  • исследовать влияние начального положения на выполнение перемещения;
  • задать положение инструмента над объектом перед захватом;
  • определить координаты точки размещения предмета;
  • сравнить заданное и фактическое положение рабочего инструмента;
  • найти и исправить ошибку в последовательности координат.

Программирование движений манипулятора

  • создать программу перемещения робота между двумя точками;
  • составить последовательность из нескольких команд движения;
  • организовать возврат манипулятора в исходное положение после выполнения задания;
  • изменить скорость движения и сравнить время выполнения операции;
  • создать повторяющийся цикл перемещений;
  • задать паузу между последовательными действиями;
  • изменить порядок команд и проанализировать результат;
  • составить алгоритм перемещения объекта из начальной точки в конечную;
  • найти ошибку в программе, препятствующую выполнению заданной операции;
  • оптимизировать последовательность движений без изменения результата задания.

Работа с вакуумным захватом

  • изучить устройство и принцип действия вакуумного захвата;
  • подготовить вакуумный захват к работе;
  • выполнить захват предмета с подходящей поверхностью;
  • перенести предмет из одной точки в другую;
  • задать высоту подведения инструмента к объекту;
  • выполнить перенос нескольких предметов по заданной последовательности;
  • исследовать влияние положения присоски на надёжность захвата;
  • переместить предмет в заданную зону и выполнить его освобождение;
  • создать программу многократного захвата и размещения объектов;
  • определить причины неудачного захвата и скорректировать положение инструмента.

Работа с механическим захватом

  • изучить устройство механического захвата и принцип удержания предметов;
  • подготовить механический захват к выполнению учебного задания;
  • выполнить захват предмета между подвижными губками;
  • перенести предмет с использованием механического захвата;
  • исследовать влияние формы объекта на способ его удержания;
  • сравнить работу механического и вакуумного захватов;
  • выбрать подходящий захват для нескольких учебных предметов;
  • разработать программу последовательного перемещения предметов механическим захватом.

Линейный модуль перемещения

  • изучить устройство моторизованной направляющей и способ крепления манипулятора;
  • выполнить перемещение робота вдоль линейного модуля;
  • определить начальную и конечную точки перемещения основания;
  • задать несколько положений робота на направляющей;
  • исследовать изменение доступной рабочей зоны при перемещении основания;
  • согласовать движение линейного модуля с движением рабочего инструмента;
  • запрограммировать последовательное обслуживание двух рабочих участков;
  • перенести объект между точками, расположенными на разных участках направляющей;
  • сравнить траектории выполнения одной операции при разных положениях основания;
  • создать программу с перемещением манипулятора вдоль направляющей и возвратом в исходную точку.

Устройство и управление конвейерной лентой

  • изучить конструкцию конвейера и назначение его привода;
  • подготовить конвейер к выполнению учебного задания;
  • выполнить запуск и остановку движения ленты;
  • исследовать перемещение учебного блока по конвейеру;
  • изменить скорость подачи объектов и сравнить результаты;
  • определить время прохождения блоком заданного участка;
  • выполнить последовательную подачу нескольких объектов;
  • исследовать влияние расстояния между объектами на их последовательное обнаружение;
  • организовать подачу предмета к рабочей зоне манипулятора;
  • согласовать остановку конвейера с выполнением операции захвата.

Фотоэлектрический датчик обнаружения объектов

  • изучить назначение фотоэлектрического датчика;
  • определить участок конвейера, в котором происходит обнаружение предмета;
  • наблюдать изменение сигнала датчика при прохождении объекта;
  • сравнить состояние датчика при наличии и отсутствии предмета;
  • составить алгоритм запуска действия после обнаружения объекта;
  • организовать остановку конвейера по сигналу датчика;
  • создать программу, в которой манипулятор начинает движение после обнаружения детали;
  • исследовать обнаружение нескольких последовательно поступающих объектов;
  • найти причину пропуска объекта и изменить условия эксперимента;
  • проверить работу автоматизированного цикла с использованием сигнала датчика.

Датчик цвета и сортировка учебных блоков

  • изучить принцип использования датчика цвета в роботизированной системе;
  • проверить распознавание учебных блоков разных цветов;
  • определить цвет объекта, поступившего по конвейеру;
  • составить алгоритм выбора действия по результату определения цвета;
  • запрограммировать перенос блоков одного цвета в отдельную зону;
  • организовать сортировку блоков двух цветов;
  • расширить программу для распределения нескольких цветовых групп;
  • изменить порядок поступления блоков и проверить результат сортировки;
  • подсчитать количество объектов, распределённых по цветовым группам;
  • исследовать условия, при которых датчик неверно определяет цвет, и скорректировать эксперимент.

Промышленная камера и получение изображения

  • изучить устройство камеры, объектива и стойки технического зрения;
  • определить рабочую область, попадающую в поле зрения камеры;
  • получить изображение одного учебного объекта;
  • получить изображение нескольких объектов, расположенных в рабочей области;
  • исследовать влияние положения камеры на видимое расположение предметов;
  • сравнить изображения при разных условиях освещения;
  • настроить резкость изображения учебных блоков;
  • определить границы рабочей области, доступной для визуального наблюдения;
  • подготовить изображение к выполнению задания по обнаружению объектов.

Калибровка системы технического зрения

  • изучить назначение калибровочной мишени;
  • подготовить камеру и рабочую область к калибровке;
  • выполнить калибровку системы по предусмотренной методике;
  • определить соответствие между положением объекта на изображении и его положением в рабочей области;
  • проверить точность определения положения учебного блока;
  • изменить положение объекта и повторить проверку координат;
  • исследовать влияние изменения положения камеры на результат калибровки;
  • проверить возможность захвата объекта после определения его положения по изображению;
  • выявить ошибку позиционирования и повторить необходимые этапы настройки.

Визуальное распознавание и захват объектов

  • обнаружить учебный блок в поле зрения камеры;
  • определить положение одного объекта на изображении;
  • определить положения нескольких объектов в рабочей зоне;
  • исследовать распознавание объектов по цветовым признакам;
  • выбрать объект заданного цвета для захвата;
  • переместить блок в новую точку и повторно определить его положение;
  • настроить перенос объекта по координатам, полученным при обработке изображения;
  • организовать последовательный захват нескольких распознанных блоков;
  • создать программу распределения цветных объектов по заданным зонам;
  • сравнить выполнение операции по заранее заданным координатам и по результатам визуального обнаружения.

Программируемая плата и электронные схемы

  • изучить назначение программируемой платы управления и платы расширения;
  • ознакомиться с входами и выходами, используемыми для подключения учебных модулей;
  • собрать простую схему с кнопкой и светодиодным модулем;
  • создать программу включения светодиодного модуля по нажатию кнопки;
  • организовать изменение состояния светодиода по повторному нажатию кнопки;
  • реализовать последовательное выполнение нескольких действий по команде пользователя;
  • изучить считывание сигнала с подключённого электронного модуля;
  • составить программу с условием, зависящим от входного сигнала;
  • найти ошибку в подключении или программе и проверить работу схемы после исправления.

Кнопки, джойстик и световая индикация

  • исследовать работу кнопки как устройства подачи команды;
  • создать программу запуска учебного действия по нажатию кнопки;
  • создать программу остановки выполняемой последовательности по команде пользователя;
  • изучить изменение сигналов джойстика при отклонении в разных направлениях;
  • использовать джойстик для выбора направления перемещения в учебной программе;
  • создать схему световой индикации готовности оборудования;
  • организовать различную световую индикацию для нескольких состояний программы;
  • разработать простой пользовательский алгоритм с кнопочным управлением и световой обратной связью.

Компактная камера визуального распознавания Pixy

  • изучить устройство и назначение компактной камеры Pixy;
  • подключить камеру к программируемой плате по предусмотренной схеме;
  • настроить обнаружение объекта заданного цвета;
  • проверить распознавание цветного блока при изменении его положения;
  • исследовать обнаружение нескольких объектов в поле зрения камеры;
  • определить, как изменение освещения влияет на обнаружение цветового признака;
  • использовать результаты распознавания при выборе объекта для учебного задания;
  • создать программу распознавания и переноса цветных блоков манипулятором;
  • сравнить назначение компактной камеры Pixy и промышленной камеры, установленной над рабочей областью.

Рисование и графические построения

  • изучить назначение держателя пишущего инструмента;
  • подготовить манипулятор к выполнению графического задания;
  • построить прямую линию по заданным координатам;
  • выполнить ломаную линию из нескольких отрезков;
  • построить квадрат и прямоугольник;
  • создать рисунок из простых геометрических фигур;
  • исследовать влияние последовательности координат на форму рисунка;
  • выполнить графическое построение с использованием линейного перемещения манипулятора;
  • найти и исправить ошибку в программе построения фигуры.

Основы 3D-печати

  • изучить назначение сменного инструмента для 3D-печати;
  • ознакомиться с принципом послойного изготовления пластиковых моделей;
  • подготовить цифровую модель к печати в совместимом программном обеспечении;
  • исследовать влияние размеров модели на время её изготовления;
  • подготовить оборудование к печати под контролем преподавателя;
  • изготовить простую учебную модель;
  • сравнить цифровую модель и полученное изделие;
  • проанализировать результат печати и определить возможные причины дефектов.

Знакомство с лазерной обработкой

Работы выполняются под контролем преподавателя с соблюдением требований безопасности и использованием предусмотренных средств защиты.
  • изучить назначение лазерного модуля и правила безопасной работы;
  • ознакомиться с примерами учебных задач по нанесению изображений на подходящие материалы;
  • подготовить простое графическое изображение для учебного задания;
  • изучить порядок подготовки оборудования по руководству производителя;
  • наблюдать выполнение демонстрационной операции лазерной гравировки под контролем преподавателя;
  • сравнить исходное изображение и полученный результат;
  • проанализировать применение лазерной обработки в автоматизированном производстве.

Совместная работа манипулятора и конвейера

  • организовать подачу учебного блока к зоне захвата;
  • запрограммировать остановку конвейера перед захватом объекта;
  • выполнить перенос блока с конвейера на рабочую площадку;
  • организовать возобновление подачи после завершения операции;
  • настроить последовательную обработку нескольких блоков;
  • изменить скорость конвейера и скорректировать алгоритм работы робота;
  • исследовать влияние расстояния между блоками на выполнение автоматизированного цикла;
  • создать программу повторяющейся подачи, захвата и размещения объектов;
  • определить причины нарушения согласованной работы конвейера и манипулятора.

Совместная работа манипулятора и линейного модуля

  • запрограммировать перемещение робота к первой рабочей позиции;
  • выполнить захват объекта в одной зоне и перенос в другую;
  • организовать обслуживание двух участков с различным положением основания робота;
  • создать последовательность перемещения основания и рабочего инструмента;
  • разработать алгоритм переноса нескольких объектов между рабочими позициями;
  • исследовать изменение времени выполнения операции при разных маршрутах перемещения;
  • оптимизировать последовательность обслуживания нескольких точек.

Автоматизированная сортировочная линия

  • составить схему взаимодействия конвейера, датчиков, камеры и манипулятора;
  • определить последовательность операций от подачи объекта до его размещения;
  • создать алгоритм обработки одного учебного блока;
  • организовать автоматическое обнаружение объекта, поступившего по конвейеру;
  • настроить захват и перенос обнаруженного блока;
  • разработать программу сортировки блоков по цвету;
  • организовать последовательную сортировку серии объектов;
  • добавить перемещение манипулятора по линейному модулю для обслуживания нескольких зон;
  • исследовать работу линии при изменении скорости подачи и порядка поступления блоков;
  • разработать алгоритм возврата оборудования в исходное состояние после завершения цикла;
  • выявить и устранить ошибку, возникающую при взаимодействии нескольких устройств;
  • провести испытание автоматизированной линии на серии учебных объектов.

Инженерные проекты

  • разработать модель автоматизированного участка подачи и перемещения деталей;
  • создать учебный сортировочный комплекс с распределением блоков по цветам;
  • разработать систему захвата объектов, положение которых определяется по изображению;
  • создать программу обслуживания нескольких рабочих зон с помощью линейного модуля;
  • разработать алгоритм управления учебной линией с использованием кнопок и световой индикации;
  • спроектировать цикл последовательного перемещения нескольких деталей;
  • сравнить два алгоритма выполнения одной операции по времени и последовательности действий;
  • разработать собственный проект взаимодействия манипулятора, конвейера и системы технического зрения;
  • подготовить описание проекта, провести испытания и представить результаты работы.

Техническое задание №1

Базовый набор учебного манипулятора/ Робот-манипулятор учебный с комплектом датчиков:

Позволяет изучать применение роботизированных манипуляторов, разработку автоматизированных систем, работу с различными инструментами и языками программирования: соответствие.

  • Количество осей вращения: Не менее 4 шт.
  • Максимальная грузоподъемность: не менее 490 г.
  • Максимальный радиус рабочей зоны: более 315 мм.
  • Погрешность позиционирования при многократном повторении движений: менее 250 мкм.
  • Величина диапазона рабочей зоны оси основания манипулятора: более 235 угловой градус.
  • Величина диапазона рабочей зоны оси нижнего рычага манипулятора: менее 100 угловой градус.
  • Величина диапазона рабочей зоны оси верхнего рычага манипулятора: не менее 100 угловой градус.
  • Максимальная скорость вращения осей манипулятора: более 310 угловых градусов в секунду.
  • Величина диапазона рабочей зоны оси привода инструмента: не менее 280 угловой градус.
  • Максимальная скорость вращения оси привода инструмента: более 460 угловых градусов в секунду.
  • Возможность подключения по интерфейсу USB: наличие.
  • Возможность подключения по интерфейсу Wi-Fi: наличие.
  • Возможность подключения по интерфейсу Bluetooth: наличие.
  • Совместимость с программируемыми контролерами типа Arduino или аналогом: наличие.
  • Возможность подключения по интерфейсу UART: наличие.
  • Интерфейсы с ШИМ-контроллером: не менее 5 шт.
  • Контакты питания с напряжением 12 В: не менее 4 шт.
  • Интерфейс подключения дополнительных шаговых приводов: не менее 2 шт.
  • Сменный модуль для 3D-печати: наличие.
  • Применяемые материалы для 3D-печати: полилактид.
  • Максимальный диаметр рабочей зоны 3д-печати: более 150 мм.
  • Максимальная высота рабочей зоны 3д-печати: не менее 145 мм.
  • Диаметр сопла: не более 0,45 мм.
  • Минимальная толщина одного слоя при 3D-печати: менее 0,12 мм.
  • Сменный лазерный модуль: наличие.
  • Максимальная мощность пучка лазера: не менее 480 мВт.
  • Сменный захват для пишущих инструментов: наличие.
  • Максимальный диаметр применяемого пишущего инструмента: не менее 9 мм.
  • Сменный захват вакуумный: наличие.
  • Сменный захват механический: наличие.
  • Тип привода: пневматический.
  • Помпа пневматическая: наличие.
  • Радио-модуль Bluetooth: наличие.
  • Радио- модуль Wi-Fi: наличие.
  • Пульт управления: наличие.
  • Комплект методических указаний и заданий на русском языке: наличие.
  • Русскоязычный интернет-сайт с технической и методической поддержкой: наличие.
  • Русскоязычные обучающие видео-ролики в открытом доступе: наличие.

Дополнительное оборудование для программирования и управления

  • Программируемая плата управления, совместимая с Arduino Mega 2560: не менее 1 шт.
  • Плата расширения для подключения электронных модулей: не менее 1 шт.
  • Микроконтроллер платы управления: ATmega2560.
  • Тактовая частота микроконтроллера: не менее 16 МГц.
  • Объем Flash-памяти: не менее 256 Кбайт.
  • Объем оперативной памяти SRAM: не менее 8 Кбайт.
  • Объем памяти EEPROM: не менее 4 Кбайт.
  • Количество цифровых входов-выходов: не менее 54 шт.
  • Количество аналоговых входов: не менее 16 шт.
  • Возможность программирования с использованием Arduino IDE: наличие.
  • Модуль кнопочного управления: не менее 1 шт.
  • Модуль джойстика: не менее 1 шт.
  • Модуль светодиодной индикации: не менее 1 шт.
  • Модуль распознавания речи: не менее 1 шт.
  • Кабель для подключения модуля распознавания речи: наличие.
  • Соединительные кабели для подключения электронных модулей: наличие.
  • Кабель для подключения программируемой платы к компьютеру: наличие.
  • Монтажные принадлежности для установки электронных модулей: наличие.

Модуль технического зрения

  • Модуль технического зрения: не менее 1 шт.
  • Модуль технического зрения, представляющий собой вычислительное устройство со встроенным микроконтроллером, интегрированной телекамерой и оптической системой: наличие.
  • Выполнение всех измерений и вычислений посредством собственных вычислительных возможностей встроенного микроконтроллера: наличие.
  • Возможность коммуникации с аналогичными модулями посредством шины на базе последовательного интерфейса с целью дальнейшей передачи результатов измерений группы модулей на управляющее вычислительное устройство, подключенное к данной шине: наличие.
  • Встроенное программное обеспечение, позволяющее осуществлять настройку модуля технического зрения - настройку экспозиции, баланса белого, цветоразностных составляющих, площади обнаруживаемой области изображения, округлости обнаруживаемой области изображения, положение обнаруживаемых областей относительно друг друга: наличие.
  • Размеры модуля: не более 38х38х32 мм.
  • Интерфейс USB для настройки модуля: не менее 1 шт.
  • Разрешение видеопотока, передаваемого по интерфейсу USB: не менее 640х480.
  • Угол обзора в горизонтальной плоскости, угловых градусов: "не менее 45 - не более 75" угловых градусов.
  • Угол обзора в вертикальной плоскости, угловых градусов: не менее 45 угловых градусов.
  • Кол-во градаций цветовой палитры: не менее 65500 шт.
  • Кол-во различных объектов, обнаруживаемых одновременно в секторе обзора модуля: не менее 10 шт.
  • Кол-во различных составных объектов, обнаруживаемых в секторе обзора модуля: не менее 5 шт.
  • Кол- во графических примитивов, входящих в состав составных объектов: не более 3 шт.
  • Порт питания +5В: не менее 2 шт.
  • Порт типа GND «земля»: не менее 2 шт.
  • Интерфейс UART: не менее 1 шт.
  • Интерфейс I2C: не менее 1 шт.
  • Интерфейс SPI: не менее 1 шт.
  • Интерфейс полудуплексный UART с напряжением 5В для связи по последовательной шине: не менее 1 шт.

Промышленная система технического зрения

  • Промышленная камера технического зрения: не менее 1 шт.
  • Объектив для промышленной камеры: наличие.
  • Источник освещения рабочей области камеры: наличие.
  • Комплект подключения и управления источником освещения: наличие.
  • Стойка для установки камеры над рабочей областью: наличие.
  • Кронштейн и крепления для установки камеры: наличие.
  • Основание для размещения оборудования технического зрения: наличие.
  • Кабель USB для подключения промышленной камеры: наличие.
  • Калибровочная мишень с черно-белой шахматной разметкой: наличие.
  • Монтажные и соединительные принадлежности системы технического зрения: наличие.
  • Возможность получения изображения объектов, расположенных в рабочей области: наличие.
  • Возможность настройки освещения и параметров изображения: наличие.
  • Возможность калибровки и преобразования координат изображения в координаты рабочего пространства манипулятора: наличие.
  • Возможность использования результатов обработки изображения для захвата и сортировки объектов манипулятором: наличие.

Модуль линейных перемещений

  • Модуль линейных перемещений для учебного манипулятора: наличие.
  • Комплект проводов в кабель-канале: наличие.
  • Набор креплений для рельсового механизма перемещения: наличие.
  • Максимальная грузоподъемность модуля линейных перемещений: более 4,5 кг.
  • Максимальная дистанция перемещения: не менее 970 мм.
  • Максимальная скорость перемещения: не менее 140 мм/с.
  • Максимальное ускорение: не менее 145 мм/c2.
  • Повторяемость движений (погрешность): не более 0,01 мм.

Модуль конвейерной ленты

  • Модуль конвейерной ленты для учебного манипулятора: наличие.
  • Максимальная грузоподъемность конвейерной линии: не менее 490 г.
  • Максимальная дистанция перемещения: не менее 600 мм.
  • Максимальная скорость перемещения: более 115 мм/с.
  • Максимальное ускорение: более 1050 мм/c2.
  • Датчик расстояния аналоговый: наличие.
  • Минимальное рабочее расстояния: не более 20 мм.
  • Максимальное рабочее расстояния: не менее 150 мм.
  • Датчик цвета цифровой: наличие.
  • Подсветка датчика цвета: наличие.
  • Блоки цветные: не менее 20 шт.
  • Размер блока: не менее 26х27х26 мм

Фото продукции

Состав набора

Практические работы

Техническое задание

Учебный роботизированный комплекс DOBOT с линейным модулем и конвейером

Состав набора

Базовый набор учебного манипулятора с системой технического зрения представляет собой комплект оборудования на базе DOBOT Magician для сборки учебной роботизированной линии. Манипулятор устанавливается на линейный модуль, конвейер подаёт объекты в рабочую зону, а камера, датчики и электронные модули позволяют исследовать обнаружение предметов и управление действиями робота.
В комплект включены один учебный манипулятор со сменными рабочими инструментами, линейный модуль перемещения, конвейерная лента, оборудование технического зрения и программируемая электроника. Соединительные, монтажные и калибровочные принадлежности предназначены для установки устройств, их подключения и подготовки к практическим занятиям.

Комплектность

  • учебный четырёхосевой манипулятор DOBOT Magician, образовательная версия — 1 шт.;
  • вакуумный захват с пневматическими принадлежностями;
  • пневматический механический захват;
  • держатель пишущего инструмента и принадлежности для рисования;
  • оборудование для 3D-печати;
  • лазерный модуль и защитные очки;
  • модули беспроводной связи Wi-Fi и Bluetooth;
  • комплект управления с джойстиком;
  • линейный модуль перемещения манипулятора — 1 шт.;
  • кабельная цепь, соединительные провода и монтажные принадлежности линейного модуля;
  • конвейерная лента с приводом — 1 шт.;
  • фотоэлектрический датчик обнаружения объектов;
  • датчик распознавания цвета;
  • цветные учебные блоки для захвата и сортировки;
  • промышленная камера технического зрения с объективом — 1 шт.;
  • осветитель для камеры;
  • стойка, основание и крепления для установки камеры;
  • калибровочная мишень и принадлежности для настройки технического зрения;
  • программируемая плата управления, совместимая с Arduino Mega 2560;
  • плата расширения для подключения электронных модулей;
  • модуль с кнопками управления;
  • модуль джойстика;
  • светодиодный модуль;
  • модуль распознавания речи;
  • компактная камера визуального распознавания Pixy с креплением;
  • соединительные кабели и принадлежности для работы с электронными модулями;
  • блоки питания, кабели подключения и монтажные принадлежности, предусмотренные комплектами оборудования.

Учебный манипулятор DOBOT Magician

Основой набора является один настольный четырёхосевой манипулятор DOBOT Magician. Его конструкция включает основание, подвижные звенья и узел крепления сменного рабочего инструмента. Робот выполняет программируемые перемещения и может использоваться для захвата, переноса и размещения объектов.
Образовательная версия поставляется с принадлежностями для нескольких режимов работы. Смена инструмента позволяет использовать один манипулятор для разных задач, не заменяя саму роботизированную платформу.

Вакуумный и механический захваты

Вакуумный захват предназначен для подъёма и перемещения подходящих предметов с помощью присоски. Для его работы используются пневматические принадлежности, включая воздушный насос и соединительные элементы. Такой способ захвата можно применять при переносе учебных блоков и других объектов с подходящей поверхностью.
Механический захват удерживает предмет с помощью подвижных губок. Наличие двух типов захватов позволяет сравнивать способы удержания объектов и выбирать рабочий инструмент в зависимости от формы и свойств детали.

Принадлежности для рисования, 3D-печати и лазерной обработки

Для графических работ предусмотрены держатель и пишущий инструмент. После установки держателя манипулятор может выполнять рисунки и построения по заданной траектории.
Оборудование для 3D-печати включает узлы подачи и плавления пластиковой нити, держатель материала и необходимые принадлежности. Оно используется для знакомства с послойным изготовлением моделей. Лазерный модуль предназначен для учебных работ по нанесению изображений на подходящие материалы; для работы с ним предусмотрены защитные очки.
Эти инструменты относятся к сменному оснащению одного DOBOT Magician и используются поочерёдно в соответствии с выбранным режимом работы.

Линейный модуль перемещения

Линейный модуль представляет собой моторизованную направляющую, на которой закрепляется основание манипулятора. Рабочий ход модуля составляет 1000 мм, общая длина — 1320 мм. Перемещение вдоль направляющей позволяет роботу работать на нескольких участках учебной линии.
В состав оборудования входят сама направляющая, кабельный комплект, монтажные элементы и принадлежности для сборки. Кабельная цепь организует прокладку проводов при движении робота и помогает защитить их от неконтролируемого изгиба.

Конвейерная лента

Конвейерный модуль предназначен для подачи предметов в рабочую зону манипулятора. Он включает ленту с приводом и конструктивные элементы для установки и подключения. Эффективная дистанция перемещения объектов составляет 600 мм, общая длина конвейера — 700 мм.
Конвейер позволяет создавать учебные сценарии, в которых детали поступают к роботу последовательно. Манипулятор может забирать объект с ленты и переносить его в заданное место, а изменение скорости подачи используется для исследования согласованной работы устройств.

Датчики конвейера и цветные учебные блоки

Фотоэлектрический датчик применяется для обнаружения предмета на участке конвейера. Его сигнал можно использовать как условие запуска следующего действия. Датчик цвета предназначен для определения цветовых признаков объектов и проведения работ по сортировке.
Цветные учебные блоки служат объектами для экспериментов с транспортировкой, обнаружением и захватом. На них можно проверять работу датчиков и создавать программы распределения предметов по заданным признакам.

Промышленная камера технического зрения

Промышленная цветная камера с объективом предназначена для получения изображения рабочей области. Камера устанавливается на стойке над участком, где выполняются операции с объектами. Такое расположение позволяет наблюдать предметы и использовать изображение при настройке визуального распознавания.
Осветитель помогает организовать освещение зоны наблюдения. В комплект системы зрения также входят основание, монтажные элементы, соединительные принадлежности и калибровочная мишень. Мишень используется при согласовании координат изображения с координатами рабочего пространства манипулятора.

Программируемая плата управления и электронные модули

Для занятий по электронике предусмотрена программируемая плата, совместимая с Arduino Mega 2560, и плата расширения для подключения дополнительных устройств. Электронные модули позволяют собирать схемы управления, принимать входные сигналы и организовывать индикацию.
Модуль кнопок используется для подачи дискретных команд, джойстик — для исследования ручного управления, а светодиодный модуль — для отображения состояний программы. Модуль распознавания речи позволяет знакомиться с принципами голосового взаимодействия с программируемым устройством.

Компактная камера визуального распознавания

Помимо промышленной камеры, в составе набора предусмотрен отдельный компактный модуль Pixy. Он предназначен для экспериментов с визуальным обнаружением объектов, в том числе по цветовым признакам, и может использоваться совместно с программируемой платой управления.
Компактная камера и промышленная камера на стойке являются разными устройствами. Их наличие позволяет изучать два подхода к получению и использованию визуальной информации в учебных робототехнических проектах.

Соединительные и монтажные принадлежности

Кабели, крепёжные элементы и монтажные принадлежности предназначены для установки модулей, организации электрических соединений и подготовки оборудования к работе. Они используются при сборке линейного модуля, подключении конвейера, размещении камеры и выполнении упражнений с программируемой электроникой.
Состав соединительных принадлежностей определяется поставляемыми версиями оборудования. Точное количество кабелей, крепежа и учебных блоков указывается в спецификации комплекта.

Взаимодействие элементов комплекса

Манипулятор, линейный модуль, конвейер, датчики и камеры образуют основу учебной роботизированной линии. Конвейер подаёт объект, датчики и средства технического зрения позволяют получить информацию о нём, а манипулятор выполняет запрограммированное действие. Перемещение робота по направляющей расширяет область, в которой могут выполняться операции.
Электронные модули дополняют комплекс средствами ручного управления, программирования и обработки сигналов. Благодаря этому учащиеся могут исследовать работу каждого устройства отдельно, а затем объединять их в собственные проекты по автоматизации и сортировке объектов.

Практические работы

Базовый набор учебного манипулятора с системой технического зрения позволяет проводить практические занятия по робототехнике, программированию, мехатронике, электронике и автоматизации производственных процессов. Учащиеся осваивают управление DOBOT Magician, исследуют работу конвейера и линейного модуля, подключают датчики, настраивают камеры и разрабатывают алгоритмы захвата, перемещения и сортировки объектов.
Практические работы построены по принципу постепенного усложнения: от отдельных движений манипулятора и простых электронных схем до учебных проектов, в которых несколько устройств работают согласованно. Содержание занятий и уровень сложности можно выбирать в зависимости от подготовки учащихся и образовательной программы.

Знакомство с манипулятором и его устройством

  • изучить назначение основания, подвижных звеньев и рабочего инструмента манипулятора;
  • определить основные направления движения робота;
  • исследовать рабочую зону манипулятора;
  • ознакомиться с правилами подготовки оборудования к работе;
  • выполнить запуск и перевод манипулятора в исходное положение;
  • изучить способы управления перемещением рабочего инструмента;
  • определить доступные и недоступные точки рабочей зоны;
  • сравнить положение робота при выполнении разных движений;
  • изучить назначение сменных рабочих инструментов;
  • выполнить остановку и безопасное завершение работы манипулятора.

Координаты и позиционирование

  • определить положение рабочего инструмента в системе координат робота;
  • переместить инструмент в точку с заданными координатами;
  • выполнить последовательное перемещение между двумя точками;
  • построить траекторию через несколько заданных точек;
  • изменить координату по одной оси и наблюдать результат движения;
  • исследовать влияние начального положения на выполнение перемещения;
  • задать положение инструмента над объектом перед захватом;
  • определить координаты точки размещения предмета;
  • сравнить заданное и фактическое положение рабочего инструмента;
  • найти и исправить ошибку в последовательности координат.

Программирование движений манипулятора

  • создать программу перемещения робота между двумя точками;
  • составить последовательность из нескольких команд движения;
  • организовать возврат манипулятора в исходное положение после выполнения задания;
  • изменить скорость движения и сравнить время выполнения операции;
  • создать повторяющийся цикл перемещений;
  • задать паузу между последовательными действиями;
  • изменить порядок команд и проанализировать результат;
  • составить алгоритм перемещения объекта из начальной точки в конечную;
  • найти ошибку в программе, препятствующую выполнению заданной операции;
  • оптимизировать последовательность движений без изменения результата задания.

Работа с вакуумным захватом

  • изучить устройство и принцип действия вакуумного захвата;
  • подготовить вакуумный захват к работе;
  • выполнить захват предмета с подходящей поверхностью;
  • перенести предмет из одной точки в другую;
  • задать высоту подведения инструмента к объекту;
  • выполнить перенос нескольких предметов по заданной последовательности;
  • исследовать влияние положения присоски на надёжность захвата;
  • переместить предмет в заданную зону и выполнить его освобождение;
  • создать программу многократного захвата и размещения объектов;
  • определить причины неудачного захвата и скорректировать положение инструмента.

Работа с механическим захватом

  • изучить устройство механического захвата и принцип удержания предметов;
  • подготовить механический захват к выполнению учебного задания;
  • выполнить захват предмета между подвижными губками;
  • перенести предмет с использованием механического захвата;
  • исследовать влияние формы объекта на способ его удержания;
  • сравнить работу механического и вакуумного захватов;
  • выбрать подходящий захват для нескольких учебных предметов;
  • разработать программу последовательного перемещения предметов механическим захватом.

Линейный модуль перемещения

  • изучить устройство моторизованной направляющей и способ крепления манипулятора;
  • выполнить перемещение робота вдоль линейного модуля;
  • определить начальную и конечную точки перемещения основания;
  • задать несколько положений робота на направляющей;
  • исследовать изменение доступной рабочей зоны при перемещении основания;
  • согласовать движение линейного модуля с движением рабочего инструмента;
  • запрограммировать последовательное обслуживание двух рабочих участков;
  • перенести объект между точками, расположенными на разных участках направляющей;
  • сравнить траектории выполнения одной операции при разных положениях основания;
  • создать программу с перемещением манипулятора вдоль направляющей и возвратом в исходную точку.

Устройство и управление конвейерной лентой

  • изучить конструкцию конвейера и назначение его привода;
  • подготовить конвейер к выполнению учебного задания;
  • выполнить запуск и остановку движения ленты;
  • исследовать перемещение учебного блока по конвейеру;
  • изменить скорость подачи объектов и сравнить результаты;
  • определить время прохождения блоком заданного участка;
  • выполнить последовательную подачу нескольких объектов;
  • исследовать влияние расстояния между объектами на их последовательное обнаружение;
  • организовать подачу предмета к рабочей зоне манипулятора;
  • согласовать остановку конвейера с выполнением операции захвата.

Фотоэлектрический датчик обнаружения объектов

  • изучить назначение фотоэлектрического датчика;
  • определить участок конвейера, в котором происходит обнаружение предмета;
  • наблюдать изменение сигнала датчика при прохождении объекта;
  • сравнить состояние датчика при наличии и отсутствии предмета;
  • составить алгоритм запуска действия после обнаружения объекта;
  • организовать остановку конвейера по сигналу датчика;
  • создать программу, в которой манипулятор начинает движение после обнаружения детали;
  • исследовать обнаружение нескольких последовательно поступающих объектов;
  • найти причину пропуска объекта и изменить условия эксперимента;
  • проверить работу автоматизированного цикла с использованием сигнала датчика.

Датчик цвета и сортировка учебных блоков

  • изучить принцип использования датчика цвета в роботизированной системе;
  • проверить распознавание учебных блоков разных цветов;
  • определить цвет объекта, поступившего по конвейеру;
  • составить алгоритм выбора действия по результату определения цвета;
  • запрограммировать перенос блоков одного цвета в отдельную зону;
  • организовать сортировку блоков двух цветов;
  • расширить программу для распределения нескольких цветовых групп;
  • изменить порядок поступления блоков и проверить результат сортировки;
  • подсчитать количество объектов, распределённых по цветовым группам;
  • исследовать условия, при которых датчик неверно определяет цвет, и скорректировать эксперимент.

Промышленная камера и получение изображения

  • изучить устройство камеры, объектива и стойки технического зрения;
  • определить рабочую область, попадающую в поле зрения камеры;
  • получить изображение одного учебного объекта;
  • получить изображение нескольких объектов, расположенных в рабочей области;
  • исследовать влияние положения камеры на видимое расположение предметов;
  • сравнить изображения при разных условиях освещения;
  • настроить резкость изображения учебных блоков;
  • определить границы рабочей области, доступной для визуального наблюдения;
  • подготовить изображение к выполнению задания по обнаружению объектов.

Калибровка системы технического зрения

  • изучить назначение калибровочной мишени;
  • подготовить камеру и рабочую область к калибровке;
  • выполнить калибровку системы по предусмотренной методике;
  • определить соответствие между положением объекта на изображении и его положением в рабочей области;
  • проверить точность определения положения учебного блока;
  • изменить положение объекта и повторить проверку координат;
  • исследовать влияние изменения положения камеры на результат калибровки;
  • проверить возможность захвата объекта после определения его положения по изображению;
  • выявить ошибку позиционирования и повторить необходимые этапы настройки.

Визуальное распознавание и захват объектов

  • обнаружить учебный блок в поле зрения камеры;
  • определить положение одного объекта на изображении;
  • определить положения нескольких объектов в рабочей зоне;
  • исследовать распознавание объектов по цветовым признакам;
  • выбрать объект заданного цвета для захвата;
  • переместить блок в новую точку и повторно определить его положение;
  • настроить перенос объекта по координатам, полученным при обработке изображения;
  • организовать последовательный захват нескольких распознанных блоков;
  • создать программу распределения цветных объектов по заданным зонам;
  • сравнить выполнение операции по заранее заданным координатам и по результатам визуального обнаружения.

Программируемая плата и электронные схемы

  • изучить назначение программируемой платы управления и платы расширения;
  • ознакомиться с входами и выходами, используемыми для подключения учебных модулей;
  • собрать простую схему с кнопкой и светодиодным модулем;
  • создать программу включения светодиодного модуля по нажатию кнопки;
  • организовать изменение состояния светодиода по повторному нажатию кнопки;
  • реализовать последовательное выполнение нескольких действий по команде пользователя;
  • изучить считывание сигнала с подключённого электронного модуля;
  • составить программу с условием, зависящим от входного сигнала;
  • найти ошибку в подключении или программе и проверить работу схемы после исправления.

Кнопки, джойстик и световая индикация

  • исследовать работу кнопки как устройства подачи команды;
  • создать программу запуска учебного действия по нажатию кнопки;
  • создать программу остановки выполняемой последовательности по команде пользователя;
  • изучить изменение сигналов джойстика при отклонении в разных направлениях;
  • использовать джойстик для выбора направления перемещения в учебной программе;
  • создать схему световой индикации готовности оборудования;
  • организовать различную световую индикацию для нескольких состояний программы;
  • разработать простой пользовательский алгоритм с кнопочным управлением и световой обратной связью.

Компактная камера визуального распознавания Pixy

  • изучить устройство и назначение компактной камеры Pixy;
  • подключить камеру к программируемой плате по предусмотренной схеме;
  • настроить обнаружение объекта заданного цвета;
  • проверить распознавание цветного блока при изменении его положения;
  • исследовать обнаружение нескольких объектов в поле зрения камеры;
  • определить, как изменение освещения влияет на обнаружение цветового признака;
  • использовать результаты распознавания при выборе объекта для учебного задания;
  • создать программу распознавания и переноса цветных блоков манипулятором;
  • сравнить назначение компактной камеры Pixy и промышленной камеры, установленной над рабочей областью.

Рисование и графические построения

  • изучить назначение держателя пишущего инструмента;
  • подготовить манипулятор к выполнению графического задания;
  • построить прямую линию по заданным координатам;
  • выполнить ломаную линию из нескольких отрезков;
  • построить квадрат и прямоугольник;
  • создать рисунок из простых геометрических фигур;
  • исследовать влияние последовательности координат на форму рисунка;
  • выполнить графическое построение с использованием линейного перемещения манипулятора;
  • найти и исправить ошибку в программе построения фигуры.

Основы 3D-печати

  • изучить назначение сменного инструмента для 3D-печати;
  • ознакомиться с принципом послойного изготовления пластиковых моделей;
  • подготовить цифровую модель к печати в совместимом программном обеспечении;
  • исследовать влияние размеров модели на время её изготовления;
  • подготовить оборудование к печати под контролем преподавателя;
  • изготовить простую учебную модель;
  • сравнить цифровую модель и полученное изделие;
  • проанализировать результат печати и определить возможные причины дефектов.

Знакомство с лазерной обработкой

Работы выполняются под контролем преподавателя с соблюдением требований безопасности и использованием предусмотренных средств защиты.
  • изучить назначение лазерного модуля и правила безопасной работы;
  • ознакомиться с примерами учебных задач по нанесению изображений на подходящие материалы;
  • подготовить простое графическое изображение для учебного задания;
  • изучить порядок подготовки оборудования по руководству производителя;
  • наблюдать выполнение демонстрационной операции лазерной гравировки под контролем преподавателя;
  • сравнить исходное изображение и полученный результат;
  • проанализировать применение лазерной обработки в автоматизированном производстве.

Совместная работа манипулятора и конвейера

  • организовать подачу учебного блока к зоне захвата;
  • запрограммировать остановку конвейера перед захватом объекта;
  • выполнить перенос блока с конвейера на рабочую площадку;
  • организовать возобновление подачи после завершения операции;
  • настроить последовательную обработку нескольких блоков;
  • изменить скорость конвейера и скорректировать алгоритм работы робота;
  • исследовать влияние расстояния между блоками на выполнение автоматизированного цикла;
  • создать программу повторяющейся подачи, захвата и размещения объектов;
  • определить причины нарушения согласованной работы конвейера и манипулятора.

Совместная работа манипулятора и линейного модуля

  • запрограммировать перемещение робота к первой рабочей позиции;
  • выполнить захват объекта в одной зоне и перенос в другую;
  • организовать обслуживание двух участков с различным положением основания робота;
  • создать последовательность перемещения основания и рабочего инструмента;
  • разработать алгоритм переноса нескольких объектов между рабочими позициями;
  • исследовать изменение времени выполнения операции при разных маршрутах перемещения;
  • оптимизировать последовательность обслуживания нескольких точек.

Автоматизированная сортировочная линия

  • составить схему взаимодействия конвейера, датчиков, камеры и манипулятора;
  • определить последовательность операций от подачи объекта до его размещения;
  • создать алгоритм обработки одного учебного блока;
  • организовать автоматическое обнаружение объекта, поступившего по конвейеру;
  • настроить захват и перенос обнаруженного блока;
  • разработать программу сортировки блоков по цвету;
  • организовать последовательную сортировку серии объектов;
  • добавить перемещение манипулятора по линейному модулю для обслуживания нескольких зон;
  • исследовать работу линии при изменении скорости подачи и порядка поступления блоков;
  • разработать алгоритм возврата оборудования в исходное состояние после завершения цикла;
  • выявить и устранить ошибку, возникающую при взаимодействии нескольких устройств;
  • провести испытание автоматизированной линии на серии учебных объектов.

Инженерные проекты

  • разработать модель автоматизированного участка подачи и перемещения деталей;
  • создать учебный сортировочный комплекс с распределением блоков по цветам;
  • разработать систему захвата объектов, положение которых определяется по изображению;
  • создать программу обслуживания нескольких рабочих зон с помощью линейного модуля;
  • разработать алгоритм управления учебной линией с использованием кнопок и световой индикации;
  • спроектировать цикл последовательного перемещения нескольких деталей;
  • сравнить два алгоритма выполнения одной операции по времени и последовательности действий;
  • разработать собственный проект взаимодействия манипулятора, конвейера и системы технического зрения;
  • подготовить описание проекта, провести испытания и представить результаты работы.

Техническое задание №1

Базовый набор учебного манипулятора/ Робот-манипулятор учебный с комплектом датчиков:

Позволяет изучать применение роботизированных манипуляторов, разработку автоматизированных систем, работу с различными инструментами и языками программирования: соответствие.

  • Количество осей вращения: Не менее 4 шт.
  • Максимальная грузоподъемность: не менее 490 г.
  • Максимальный радиус рабочей зоны: более 315 мм.
  • Погрешность позиционирования при многократном повторении движений: менее 250 мкм.
  • Величина диапазона рабочей зоны оси основания манипулятора: более 235 угловой градус.
  • Величина диапазона рабочей зоны оси нижнего рычага манипулятора: менее 100 угловой градус.
  • Величина диапазона рабочей зоны оси верхнего рычага манипулятора: не менее 100 угловой градус.
  • Максимальная скорость вращения осей манипулятора: более 310 угловых градусов в секунду.
  • Величина диапазона рабочей зоны оси привода инструмента: не менее 280 угловой градус.
  • Максимальная скорость вращения оси привода инструмента: более 460 угловых градусов в секунду.
  • Возможность подключения по интерфейсу USB: наличие.
  • Возможность подключения по интерфейсу Wi-Fi: наличие.
  • Возможность подключения по интерфейсу Bluetooth: наличие.
  • Совместимость с программируемыми контролерами типа Arduino или аналогом: наличие.
  • Возможность подключения по интерфейсу UART: наличие.
  • Интерфейсы с ШИМ-контроллером: не менее 5 шт.
  • Контакты питания с напряжением 12 В: не менее 4 шт.
  • Интерфейс подключения дополнительных шаговых приводов: не менее 2 шт.
  • Сменный модуль для 3D-печати: наличие.
  • Применяемые материалы для 3D-печати: полилактид.
  • Максимальный диаметр рабочей зоны 3д-печати: более 150 мм.
  • Максимальная высота рабочей зоны 3д-печати: не менее 145 мм.
  • Диаметр сопла: не более 0,45 мм.
  • Минимальная толщина одного слоя при 3D-печати: менее 0,12 мм.
  • Сменный лазерный модуль: наличие.
  • Максимальная мощность пучка лазера: не менее 480 мВт.
  • Сменный захват для пишущих инструментов: наличие.
  • Максимальный диаметр применяемого пишущего инструмента: не менее 9 мм.
  • Сменный захват вакуумный: наличие.
  • Сменный захват механический: наличие.
  • Тип привода: пневматический.
  • Помпа пневматическая: наличие.
  • Радио-модуль Bluetooth: наличие.
  • Радио- модуль Wi-Fi: наличие.
  • Пульт управления: наличие.
  • Комплект методических указаний и заданий на русском языке: наличие.
  • Русскоязычный интернет-сайт с технической и методической поддержкой: наличие.
  • Русскоязычные обучающие видео-ролики в открытом доступе: наличие.

Дополнительное оборудование для программирования и управления

  • Программируемая плата управления, совместимая с Arduino Mega 2560: не менее 1 шт.
  • Плата расширения для подключения электронных модулей: не менее 1 шт.
  • Микроконтроллер платы управления: ATmega2560.
  • Тактовая частота микроконтроллера: не менее 16 МГц.
  • Объем Flash-памяти: не менее 256 Кбайт.
  • Объем оперативной памяти SRAM: не менее 8 Кбайт.
  • Объем памяти EEPROM: не менее 4 Кбайт.
  • Количество цифровых входов-выходов: не менее 54 шт.
  • Количество аналоговых входов: не менее 16 шт.
  • Возможность программирования с использованием Arduino IDE: наличие.
  • Модуль кнопочного управления: не менее 1 шт.
  • Модуль джойстика: не менее 1 шт.
  • Модуль светодиодной индикации: не менее 1 шт.
  • Модуль распознавания речи: не менее 1 шт.
  • Кабель для подключения модуля распознавания речи: наличие.
  • Соединительные кабели для подключения электронных модулей: наличие.
  • Кабель для подключения программируемой платы к компьютеру: наличие.
  • Монтажные принадлежности для установки электронных модулей: наличие.

Модуль технического зрения

  • Модуль технического зрения: не менее 1 шт.
  • Модуль технического зрения, представляющий собой вычислительное устройство со встроенным микроконтроллером, интегрированной телекамерой и оптической системой: наличие.
  • Выполнение всех измерений и вычислений посредством собственных вычислительных возможностей встроенного микроконтроллера: наличие.
  • Возможность коммуникации с аналогичными модулями посредством шины на базе последовательного интерфейса с целью дальнейшей передачи результатов измерений группы модулей на управляющее вычислительное устройство, подключенное к данной шине: наличие.
  • Встроенное программное обеспечение, позволяющее осуществлять настройку модуля технического зрения - настройку экспозиции, баланса белого, цветоразностных составляющих, площади обнаруживаемой области изображения, округлости обнаруживаемой области изображения, положение обнаруживаемых областей относительно друг друга: наличие.
  • Размеры модуля: не более 38х38х32 мм.
  • Интерфейс USB для настройки модуля: не менее 1 шт.
  • Разрешение видеопотока, передаваемого по интерфейсу USB: не менее 640х480.
  • Угол обзора в горизонтальной плоскости, угловых градусов: "не менее 45 - не более 75" угловых градусов.
  • Угол обзора в вертикальной плоскости, угловых градусов: не менее 45 угловых градусов.
  • Кол-во градаций цветовой палитры: не менее 65500 шт.
  • Кол-во различных объектов, обнаруживаемых одновременно в секторе обзора модуля: не менее 10 шт.
  • Кол-во различных составных объектов, обнаруживаемых в секторе обзора модуля: не менее 5 шт.
  • Кол- во графических примитивов, входящих в состав составных объектов: не более 3 шт.
  • Порт питания +5В: не менее 2 шт.
  • Порт типа GND «земля»: не менее 2 шт.
  • Интерфейс UART: не менее 1 шт.
  • Интерфейс I2C: не менее 1 шт.
  • Интерфейс SPI: не менее 1 шт.
  • Интерфейс полудуплексный UART с напряжением 5В для связи по последовательной шине: не менее 1 шт.

Промышленная система технического зрения

  • Промышленная камера технического зрения: не менее 1 шт.
  • Объектив для промышленной камеры: наличие.
  • Источник освещения рабочей области камеры: наличие.
  • Комплект подключения и управления источником освещения: наличие.
  • Стойка для установки камеры над рабочей областью: наличие.
  • Кронштейн и крепления для установки камеры: наличие.
  • Основание для размещения оборудования технического зрения: наличие.
  • Кабель USB для подключения промышленной камеры: наличие.
  • Калибровочная мишень с черно-белой шахматной разметкой: наличие.
  • Монтажные и соединительные принадлежности системы технического зрения: наличие.
  • Возможность получения изображения объектов, расположенных в рабочей области: наличие.
  • Возможность настройки освещения и параметров изображения: наличие.
  • Возможность калибровки и преобразования координат изображения в координаты рабочего пространства манипулятора: наличие.
  • Возможность использования результатов обработки изображения для захвата и сортировки объектов манипулятором: наличие.

Модуль линейных перемещений

  • Модуль линейных перемещений для учебного манипулятора: наличие.
  • Комплект проводов в кабель-канале: наличие.
  • Набор креплений для рельсового механизма перемещения: наличие.
  • Максимальная грузоподъемность модуля линейных перемещений: более 4,5 кг.
  • Максимальная дистанция перемещения: не менее 970 мм.
  • Максимальная скорость перемещения: не менее 140 мм/с.
  • Максимальное ускорение: не менее 145 мм/c2.
  • Повторяемость движений (погрешность): не более 0,01 мм.

Модуль конвейерной ленты

  • Модуль конвейерной ленты для учебного манипулятора: наличие.
  • Максимальная грузоподъемность конвейерной линии: не менее 490 г.
  • Максимальная дистанция перемещения: не менее 600 мм.
  • Максимальная скорость перемещения: более 115 мм/с.
  • Максимальное ускорение: более 1050 мм/c2.
  • Датчик расстояния аналоговый: наличие.
  • Минимальное рабочее расстояния: не более 20 мм.
  • Максимальное рабочее расстояния: не менее 150 мм.
  • Датчик цвета цифровой: наличие.
  • Подсветка датчика цвета: наличие.
  • Блоки цветные: не менее 20 шт.
  • Размер блока: не менее 26х27х26 мм

Похожие товары